AI 솔루션 문의하기


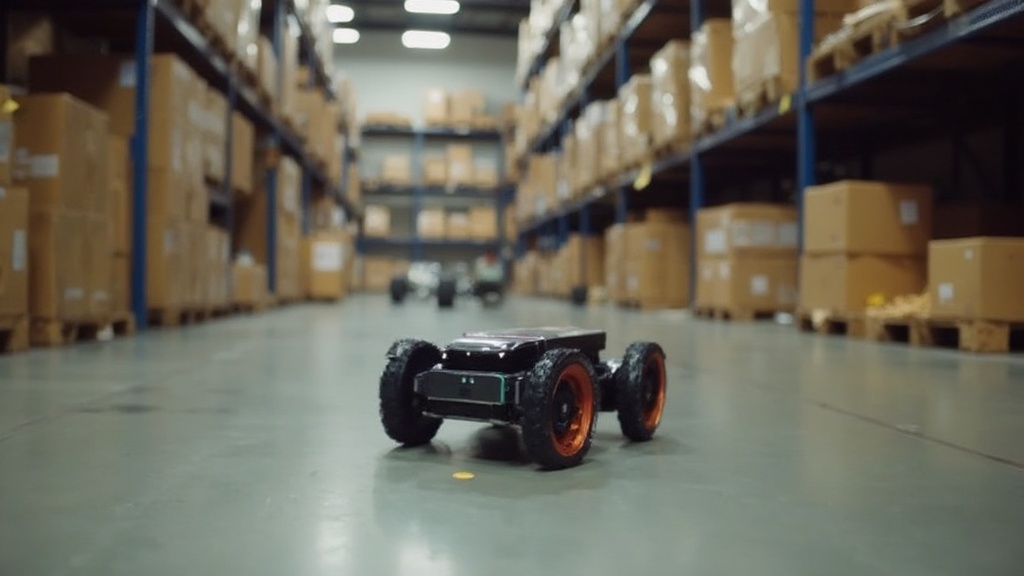
많은 물류센터는 청소와 유지관리가 쉬운 광택 콘크리트나 에폭시 바닥재를 사용하며 이런 표면은 천장 조명을 그대로 반사해 카메라 화면에 밝은 얼룩을 만들어냅니다. 이런 반사광을 고려하지 않은 데이터로 학습된 시각 인식 모델은 바닥에 비친 조명을 장애물이나 다른 물체로 잘못 인식하는 오류를 반복할 수 있습니다. 다양한 바닥 상태와 조명 각도에서 나타나는 반사광 사례를 폭넓게 수집해 이런 오류를 줄여야 합니다.
로봇이 이동하는 중에도 선반에 붙은 바코드나 재고 표지를 읽어 위치를 확인해야 하는 경우가 있으며 정지 상태에서 촬영하는 것과 달리 이동 중 촬영에는 흔들림과 잔상이 함께 섞여 들어갑니다. 정지된 상태에서만 수집한 선명한 이미지로 학습하면 실제 주행 중 흔들리는 화면에서는 작은 문자나 바코드를 제대로 읽어내지 못하는 문제가 생길 수 있습니다. 다양한 속도로 이동하며 촬영한 흔들림 섞인 이미지를 학습 자료에 함께 포함시켜야 합니다.
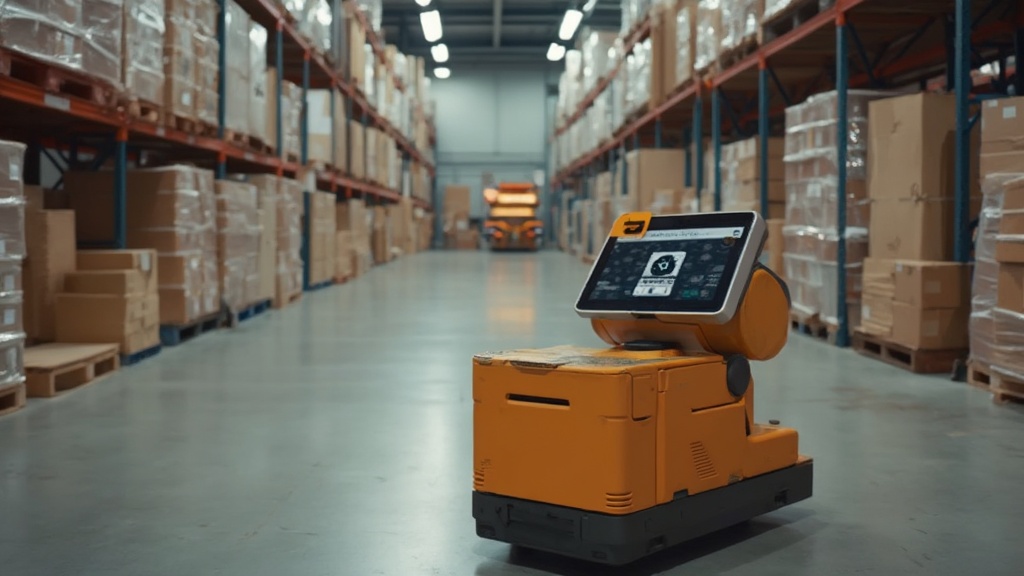
창고 안에는 사람과 지게차 그리고 다른 이동 로봇이 함께 오가며 이들을 구분하지 못하면 상황에 맞는 회피 동작을 취하는 데 어려움을 겪습니다. 사람은 방향을 예측하기 어렵게 움직이는 반면 지게차는 정해진 경로를 따라 비교적 일정하게 움직이므로 이 둘을 하나의 장애물로만 다루면 서로 다른 위험 수준을 놓치게 됩니다. 사람과 각종 장비를 별도의 범주로 구분해 라벨링하고 각각에 맞는 대응 기준을 함께 학습시켜야 합니다.

물류센터의 선반 배치는 수요 변화에 따라 자주 바뀌며 시각 정보만으로 위치를 파악하는 로봇은 익숙했던 풍경이 달라지면 자신의 위치를 잘못 판단할 위험이 있습니다. 고정된 배치만을 기준으로 학습된 위치 인식 모델은 선반이 옮겨진 이후 스스로 어디에 있는지 혼란을 겪을 수 있습니다. 배치가 바뀌기 전후의 장면을 함께 학습에 포함시켜 변화에 흔들리지 않는 인식 능력을 갖추어야 합니다.
물류센터의 하역장은 외부 채광이 들어와 밝은 편이지만 창고 안쪽 깊숙한 통로는 인공조명에만 의존해 상대적으로 어두운 경우가 많으며 이런 조도 차이는 같은 카메라라도 서로 다른 인식 조건을 만듭니다. 밝은 구역에서 수집한 데이터만으로 학습을 마치면 어두운 통로에서는 물체 인식 정확도가 눈에 띄게 떨어지는 불균형이 생길 수 있습니다. 구역별 조도 차이를 반영한 데이터를 고르게 확보해야 합니다.
로봇 주변을 빈틈없이 살피기 위해 여러 대의 카메라를 각기 다른 방향으로 배치하는 경우 이 카메라들이 담아낸 장면을 하나의 통합된 시야로 이어 붙이는 작업이 필요합니다. 카메라 간의 경계에서 장면이 자연스럽게 이어지지 않으면 그 경계 지점에 있는 장애물을 놓치거나 중복으로 인식하는 오류가 생길 수 있습니다. 카메라 간 경계 구간을 촬영한 데이터를 별도로 확보해 이런 이음매의 정확도를 검증해야 합니다.
물류센터는 상자를 옮기는 과정에서 발생하는 먼지와 냉동 구역의 습기가 함께 존재하는 환경이며 이런 오염물이 렌즈에 쌓이면 촬영되는 화면의 선명도가 서서히 떨어질 수 있습니다. 깨끗한 렌즈 상태에서만 수집한 데이터로 학습하면 시간이 지나며 오염된 렌즈로 인해 흐릿해진 화면 앞에서 인식 정확도가 점진적으로 낮아지는 상황을 놓치게 됩니다. 오염된 렌즈 상태를 재현한 데이터를 함께 확보하고 정기적인 렌즈 점검 주기를 운영해야 합니다.
명절이나 할인 행사 시기에는 평소보다 훨씬 많은 물량이 통로를 채우며 이런 시기의 창고 모습은 평상시와는 전혀 다른 시각적 환경을 만들어냅니다. 평상시 데이터로만 학습된 모델은 물량이 몰리는 성수기의 혼잡한 통로 환경에서 갑자기 인식 정확도가 떨어지는 상황을 마주할 수 있습니다. 성수기와 평시의 데이터를 함께 확보해 두어 계절에 따른 환경 변화에 대응할 수 있도록 해야 합니다.
일부 물류센터는 야간에도 무인 로봇을 가동하며 이 시간대에는 조명을 최소한으로 유지해 에너지를 절감하는 경우가 있어 카메라가 받아들이는 빛의 양이 주간보다 훨씬 줄어듭니다. 주간의 밝은 환경에서만 학습된 모델을 야간의 저조도 환경에 그대로 적용하면 물체 인식 자체가 어려워지는 근본적인 한계에 부딪힐 수 있습니다. 저조도 환경에 특화된 별도의 데이터를 확보하거나 야간 전용 보조 조명과 함께 운영하는 방안을 검토해야 합니다.
물류센터의 환경은 계속 변화하기 때문에 한 번 구축한 데이터셋을 그대로 오래 유지하면 시간이 지날수록 실제 현장과의 괴리가 커질 수 있습니다. 초기 데이터셋만으로 계속 운영하면 새롭게 도입된 설비나 바뀐 통로 구조를 반영하지 못한 채 인식 정확도가 서서히 낮아지는 상황을 놓치게 됩니다. 정기적으로 최신 현장 데이터를 반영해 데이터셋을 갱신하는 절차를 운영해야 합니다.