AI 솔루션 문의하기


산업 현장에서 로봇 팔은 부품을 집어 이동시키거나 조립하고, 제품의 위치를 확인하는 등 다양한 작업을 수행합니다. 이 과정에서 카메라를 통해 작업 대상과 주변 환경을 인식하는 비전 AI의 역할도 커지고 있습니다. 비전 AI가 로봇 팔의 작업을 안정적으로 지원하려면 특정 조건에서 촬영된 이미지뿐 아니라 실제 생산 과정에서 발생하는 다양한 시각 데이터를 데이터셋에 포함해야 합니다. 로봇의 움직임과 작업 대상의 위치, 주변 설비까지 함께 고려하는 것이 중요합니다.
로봇 팔이 작업하는 대상은 항상 같은 위치와 방향으로 놓이지 않습니다. 컨베이어를 따라 이동하는 부품이나 작업대 위에 놓인 부품의 위치가 조금씩 달라질 수 있으며, 같은 제품이라도 회전 방향이나 적재 상태에 따라 이미지가 달라집니다. 따라서 데이터셋을 구축할 때는 부품의 크기와 형태뿐 아니라 다양한 배치 상태를 함께 수집할 필요가 있습니다. 로봇이 실제로 집거나 가공해야 하는 대상과 주변에 함께 나타나는 물체를 구분할 수 있도록 데이터 범위를 설정하는 것도 중요한 작업입니다.
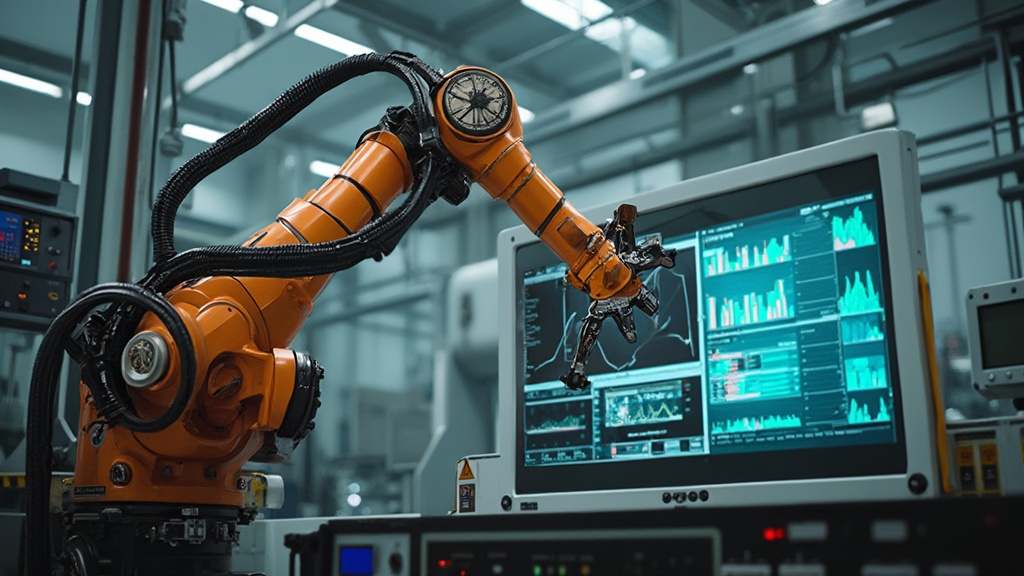
공장 내부에서는 조명과 설비 배치, 카메라 위치 등에 따라 동일한 부품도 서로 다른 형태로 촬영될 수 있습니다. 특히 금속 부품처럼 빛을 반사하는 대상은 조명 조건에 따라 윤곽이나 표면이 다르게 나타날 수 있습니다.
이처럼 실제 현장에서 발생하는 촬영 편차를 충분히 포함해야 특정 환경에만 맞춰진 비전 AI 모델의 한계를 줄일 수 있습니다.

산업용 로봇 팔은 정상적인 작업만 반복하는 것이 아니라 부품을 제대로 집지 못하거나 대상이 지정된 위치에서 벗어나는 상황도 마주할 수 있습니다. 부품이 뒤집혀 있거나 겹쳐 있는 경우, 일부가 가려진 경우, 작업 영역에 불필요한 물체가 들어온 경우도 데이터에 포함될 수 있습니다. 정상적인 작업 이미지와 함께 이러한 예외 상황을 충분히 구성하면 비전 AI가 실제 작업환경의 변화를 구분하는 데 필요한 학습 자료를 마련할 수 있습니다.
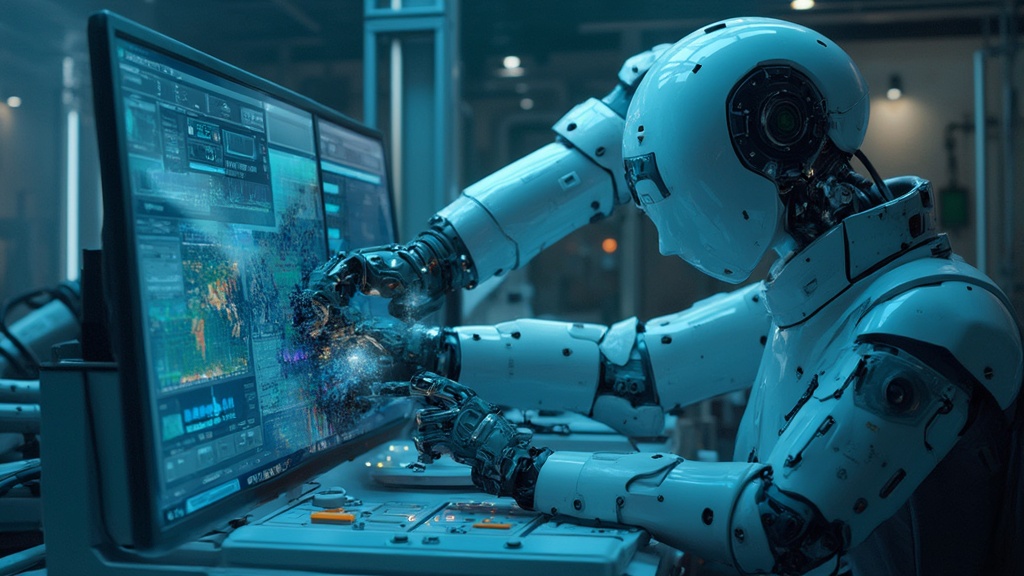
비전 AI 데이터셋은 단순히 제품 사진을 모으는 것에서 끝나지 않습니다. 어떤 시점에 로봇 팔이 어떤 위치에 있었는지, 어떤 부품을 대상으로 작업했는지와 같은 정보를 연결하면 데이터의 활용 범위를 넓힐 수 있습니다. 예를 들어 부품의 위치와 로봇 팔의 접근 방향, 집기 전후의 상태 등을 함께 기록하면 이미지와 로봇 작업 과정 사이의 관계를 파악할 수 있습니다. 이미지 데이터와 로봇의 작업 정보를 연결하는 구조를 마련하면 향후 작업 상태 인식이나 이상 상황 분석에도 활용할 수 있습니다.
실제 제조 현장에서는 로봇 팔만 독립적으로 움직이지 않습니다. 작업자가 작업 영역을 오가거나 다른 로봇과 설비가 동시에 작동할 수 있으며, 자재 박스나 공구가 카메라 화면에 들어오는 경우도 있습니다. 따라서 데이터셋에는 로봇 팔과 작업 대상뿐 아니라 주변에 나타날 수 있는 사람과 설비, 장애물 등의 상황도 적절히 포함해야 합니다. 작업자의 손이나 신체 일부가 부품을 가리는 상황처럼 실제 현장에서 발생할 수 있는 장면도 비전 AI의 인식 범위를 설계할 때 검토할 수 있습니다.
수집한 이미지가 많더라도 라벨이 잘못되거나 동일한 유형의 데이터만 반복되면 데이터셋의 활용성이 떨어질 수 있습니다. 특히 로봇 팔 데이터는 이미지 속 객체의 위치와 상태를 정확하게 구분하는 작업이 중요합니다.
여기에 데이터가 특정 제품이나 특정 촬영환경에 편중되지 않았는지도 함께 확인해야 합니다.
산업용 로봇 팔에 비전 AI를 적용하려면 모델의 성능뿐 아니라 어떤 작업환경을 데이터셋에 얼마나 현실적으로 담았는지를 함께 살펴볼 필요가 있습니다. 부품의 형태와 위치, 카메라 조건, 로봇의 움직임, 작업자와 주변 설비, 정상·예외 상황 등을 종합적으로 구성해야 실제 생산라인에서 활용할 수 있는 데이터셋에 가까워질 수 있습니다. 향후에는 이러한 데이터를 기반으로 로봇 팔의 작업 대상 인식과 위치 판단, 이상 상황 감지 등 다양한 비전 AI 기능을 지원하는 방향으로 데이터 활용 범위가 확대될 수 있습니다.