AI 솔루션 문의하기


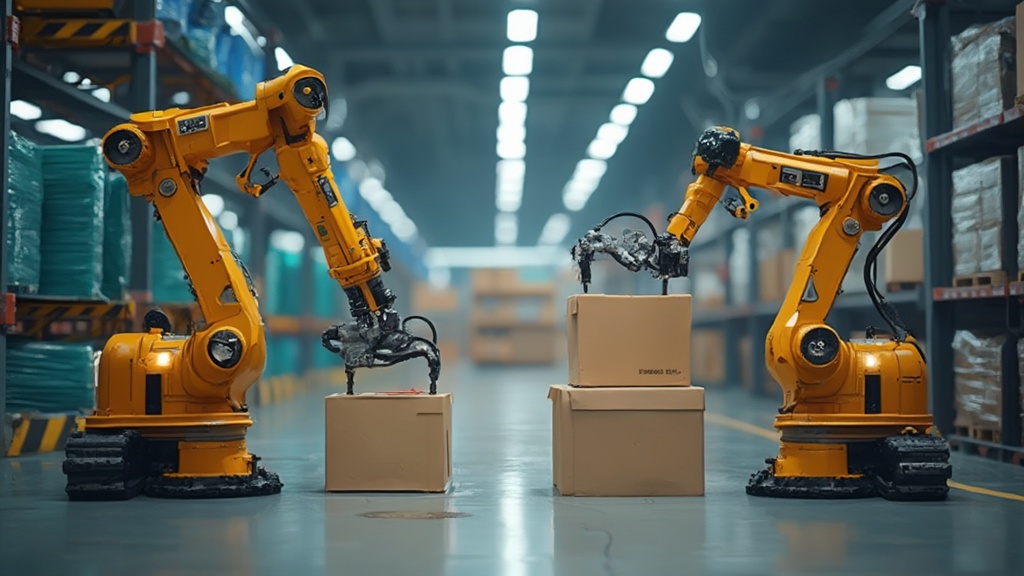
로봇을 자동으로 멈추게 하는 신호는 사람의 근접을 알리는 안전센서만이 아니라 로봇 자체의 진동이나 온도 이상 그리고 현장 작업자가 누르는 비상정지 버튼처럼 여러 경로에서 들어올 수 있습니다. 이 여러 신호원 가운데 어느 것이 우선순위를 가지는지 미리 정리해 두지 않으면 서로 다른 신호가 동시에 들어왔을 때 시스템이 어떤 신호를 먼저 따라야 할지 혼란스러워질 수 있습니다. 사람의 안전과 직결된 신호는 예외 없이 최우선으로 처리되도록 설계하는 편이 안전합니다.
이상 신호가 확인되는 즉시 로봇을 완전히 멈추면 안전은 지켜지지만 아주 사소한 신호에도 정지가 반복되어 생산에 지장을 줄 수 있습니다. 신호의 심각도에 따라 속도를 먼저 낮추고 그 상태에서도 위험이 해소되지 않으면 완전히 정지하는 단계적 구조를 두면 불필요한 완전 정지의 횟수를 줄이면서도 실제 위험 상황에서는 여전히 안전하게 대응할 수 있습니다.
자동으로 멈춘 로봇을 재가동할 때 정지를 유발한 원인이 실제로 해소되었는지 확인하지 않은 채 곧바로 재가동 버튼을 누르는 관행은 같은 문제를 반복시킬 위험이 있습니다. 재가동 전에 정지 원인 항목을 하나씩 확인하고 그 결과를 기록으로 남기는 절차를 시스템에 포함시키면 이런 성급한 재가동을 줄일 수 있습니다. 이 확인 절차가 지나치게 번거로우면 현장에서 형식적으로만 거치는 관행이 생길 수 있어 절차 자체도 간결하게 설계해야 합니다.

여러 대의 로봇이 좁은 공간에서 서로 연계해 작업하는 구조에서는 한 대의 로봇이 정지했을 때 그 여파가 불필요하게 인접한 로봇까지 함께 멈추게 만드는 경우가 있습니다. 정지의 원인이 특정 로봇에 국한된 사안이라면 그 로봇만 독립적으로 정지시키고 나머지 로봇은 계속 작업을 이어가도록 구역을 세밀하게 나누어 설계하는 편이 전체 생산 효율을 지키는 방법이 됩니다.
관리자가 현장에 없어도 원격으로 정지 상태를 해제할 수 있는 기능은 대응 속도를 높여주지만 현장 상황을 직접 확인하지 못한 채 해제 결정을 내리는 위험도 함께 안고 있습니다. 원격 해제 이전에 현장 카메라를 통해 실제 상황을 확인하는 절차를 반드시 거치도록 하고 이 확인 없이는 원격 해제 자체가 작동하지 않도록 설계하는 편이 성급한 판단으로 인한 사고를 예방합니다.
로봇 한 대가 멈추는 시간이 길어질수록 그만큼 처리하지 못한 물량이 쌓이며 이는 곧바로 비용으로 이어집니다. 그렇다고 해서 이 손실을 줄이기 위해 정지 기준을 느슨하게 조정하면 안전이라는 본래 목적이 흔들립니다. 따라서 정지로 인한 손실 규모와 안전 확보의 가치를 함께 놓고 판단하는 균형이 이 시스템을 설계하는 내내 요구되는 기본 원칙입니다.