AI 솔루션 문의하기


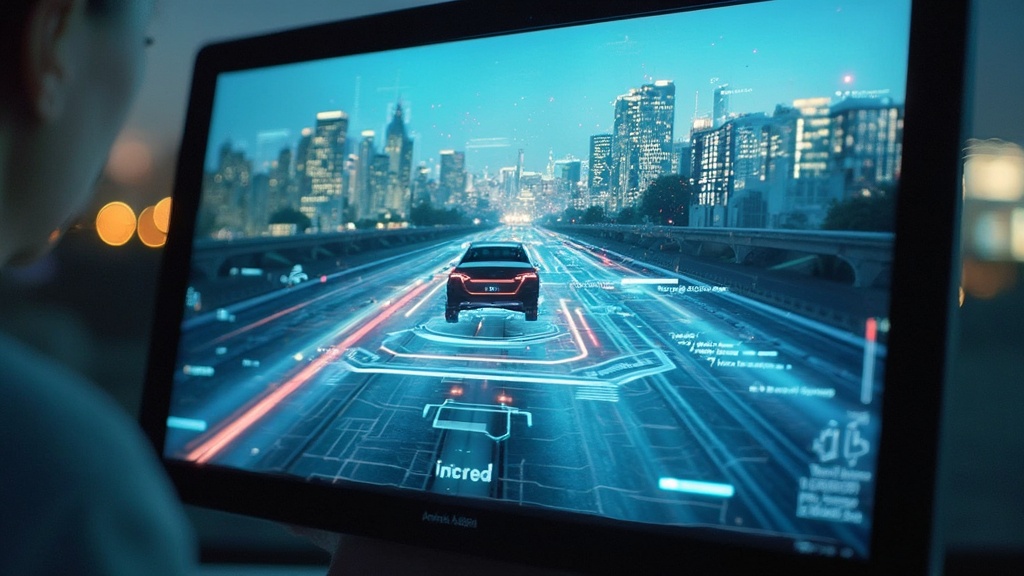
자율주행차의 장애물 인식은 시스템의 안전성과 효율성을 보장하는 핵심 기술입니다. 장애물을 정확히 인식해야 차량이 안전하게 경로를 계획하고 운행할 수 있으며, 이를 위해서는 신뢰도 높은 자율주행 장애물 인식 비전 AI 데이터셋이 반드시 필요합니다.
비전 AI 데이터셋은 자율주행차의 인공지능 모델을 훈련하는 데 핵심적인 역할을 합니다. 다양한 환경과 조건에서 수집된 데이터를 포함하여 모델이 실제 도로 상황을 정확히 시뮬레이션하고 학습할 수 있도록 돕습니다. 또한 이 데이터셋은 자율주행 시스템의 성능 평가에서도 필수적으로 활용됩니다. 다양한 시나리오에서의 테스트 데이터를 제공함으로써 모델의 정확성과 효율성을 측정할 수 있으며, 이는 자율주행차가 예기치 않은 상황에서도 안전하게 작동할 수 있도록 보장하는 근거가 됩니다.
비전 AI 데이터셋의 발전은 장애물 인식 기술의 발전을 이끌고 있습니다. 새로운 데이터셋이 지속적으로 추가되고, 이에 따라 알고리즘이 개선되면서 자율주행차의 장애물 인식 능력이 한층 향상되고 있습니다. 비전 AI 데이터셋은 다양한 환경에서 테스트할 수 있게 하여, 도시, 시골, 다양한 기후 조건 등 여러 환경에서 안전하게 운행할 수 있는 능력을 갖추게 합니다. 이러한 이유로 비전 AI 데이터셋은 자율주행차의 개발과 안전성 향상에 있어 필수적인 요소로 자리 잡고 있습니다.
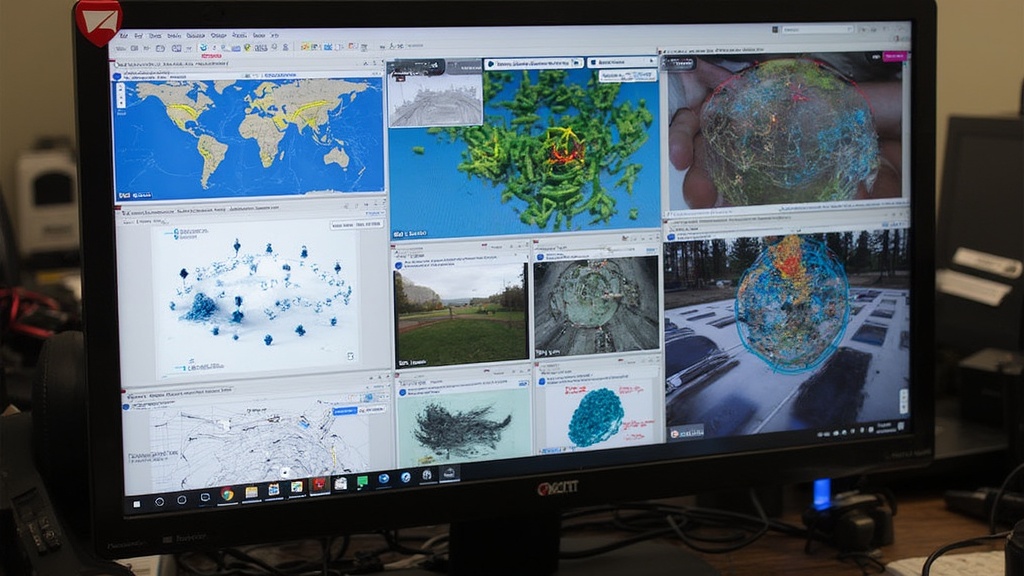
장애물 인식을 위한 데이터셋은 이미지, 비디오, 라이다 센서 데이터로 구성됩니다. 이러한 데이터셋은 다양한 환경 조건과 장애물 유형을 반영해야 하며, 이를 통해 자율주행차의 인공지능 모델이 다양한 시나리오에서 정확하게 작동할 수 있습니다.
데이터셋은 주로 차량에 장착된 센서를 통해 수집됩니다. 센서가 기록한 데이터를 활용하여, 다양한 도로 상황과 장애물 조건을 시뮬레이션할 수 있습니다. 이는 AI 모델이 현실적인 주행 조건을 학습하고 대처할 수 있도록 도와줍니다.
수집된 데이터셋을 활용하여 AI 모델을 훈련합니다. 이미지와 비디오 데이터는 시각적 인식 능력을 향상시켜, 차량이 장애물을 식별하고 회피하는 데 도움을 줍니다. 라이다 데이터는 거리와 위치를 정확히 파악하여, 보다 정밀한 경로 계획을 가능하게 합니다. 수집된 데이터셋을 통해 다양한 주행 시나리오를 재현하는 과정은 AI 모델이 예기치 않은 상황에서도 적절히 대응할 수 있도록 학습시키는 데 매우 중요한 역할을 합니다.

자율주행 차량의 장애물 인식을 위한 비전 AI 데이터셋은 공개 데이터베이스, 연구 기관, 기업의 데이터를 통해 접근할 수 있습니다. 이러한 데이터셋은 다양한 출처에서 수집되며, 최신 기술 트렌드를 반영하여 연구 및 개발에 활용됩니다.
데이터 어노테이션은 AI 모델의 정확성을 높이는 데 필수적인 과정입니다. 수집된 데이터는 라벨링 과정을 통해 정확하게 분류되어야 합니다. 이는 AI가 학습하는 과정에서 혼동을 줄이고, 장애물을 명확하게 인식할 수 있도록 도와줍니다.
이러한 센서를 통해 수집된 데이터는 정확한 라벨링을 거쳐 훈련 데이터로 사용됩니다. 이는 AI 모델이 실제 도로 상황에 대한 높은 적응력을 갖추도록 하며, 자율주행차의 장애물 인식 능력을 향상시킵니다. 이를 통해 자율주행차의 안전성과 효율성이 극대화됩니다.
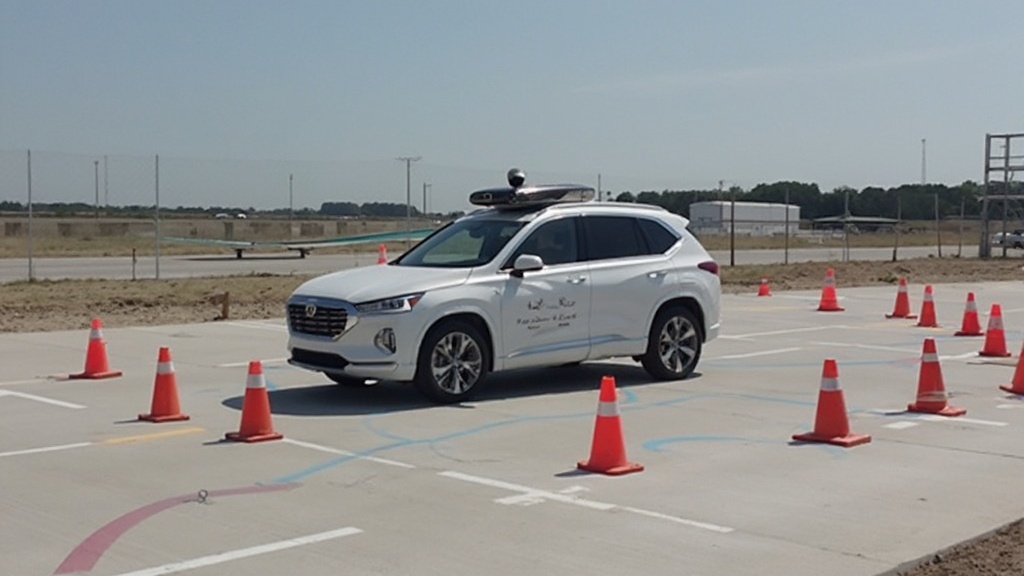
자율주행차의 장애물 인식을 위한 비전 AI 데이터셋은 실제 도로 테스트와 시뮬레이션에서 폭넓게 활용됩니다. 이 데이터셋은 자율주행 차량 시험과 안전성 평가에서 핵심적인 역할을 담당합니다.
이러한 데이터셋은 알고리즘의 발전과 자율주행차의 안전성을 높이는 데 기여합니다. 다양한 환경에서의 테스트를 통해, 자율주행 시스템은 예기치 않은 상황에서도 안전하게 운행할 수 있는 능력을 개발하게 됩니다. 이를 통해 자율주행차의 상용화에 한 걸음 더 다가갈 수 있습니다.
비전 AI 데이터셋은 딥러닝 기술의 적용과 알고리즘의 발전을 통해 자율주행차의 장애물 인식 수준을 한층 향상시킬 전망입니다. 딥러닝은 복잡한 데이터 패턴을 이해하고, 높은 정확도로 장애물을 인식하는 데 기여합니다. 이는 자율주행차가 다양한 환경에서 보다 효과적으로 작동할 수 있는 기반을 제공합니다.
딥러닝을 활용한 알고리즘은 방대한 양의 데이터를 분석하여, 자율주행차의 장애물 인식 수준을 증대시킵니다. 이러한 알고리즘은 기존의 규칙 기반 시스템을 넘어, 스스로 학습하고 적응하여 다양한 장애물 유형을 식별할 수 있습니다. 이는 자율주행 기술이 일상적인 주행 상황에서도 안정적으로 작동할 수 있도록 돕는 중요한 기반이 됩니다.
미래의 비전 AI 데이터셋은 더욱 정교하고 다양한 환경 데이터를 포함하여, 실제 도로 상황을 더욱 정확히 반영할 것입니다. 이는 자율주행차가 도심, 교외, 다양한 기후 조건에서의 주행에 효율적으로 대응할 수 있도록 지원합니다. 데이터셋의 정확성과 다양성은 AI 모델이 예기치 않은 상황에서도 적절히 대응할 수 있는 능력을 강화합니다.
기존 데이터셋을 확장하고, 더욱 향상된 알고리즘과의 통합을 통해 장애물 인식 능력이 크게 향상될 것으로 기대됩니다. 이는 자율주행차가 더욱 안전하게 운행할 수 있도록 하며, 상용화에 있어 중요한 단계가 될 것입니다. 지속적인 기술 발전은 자율주행차의 장애물 인식과 회피 능력을 강화하여, 안전하고 신뢰할 수 있는 주행 환경을 제공하는 방향으로 나아가고 있습니다.