AI 솔루션 문의하기


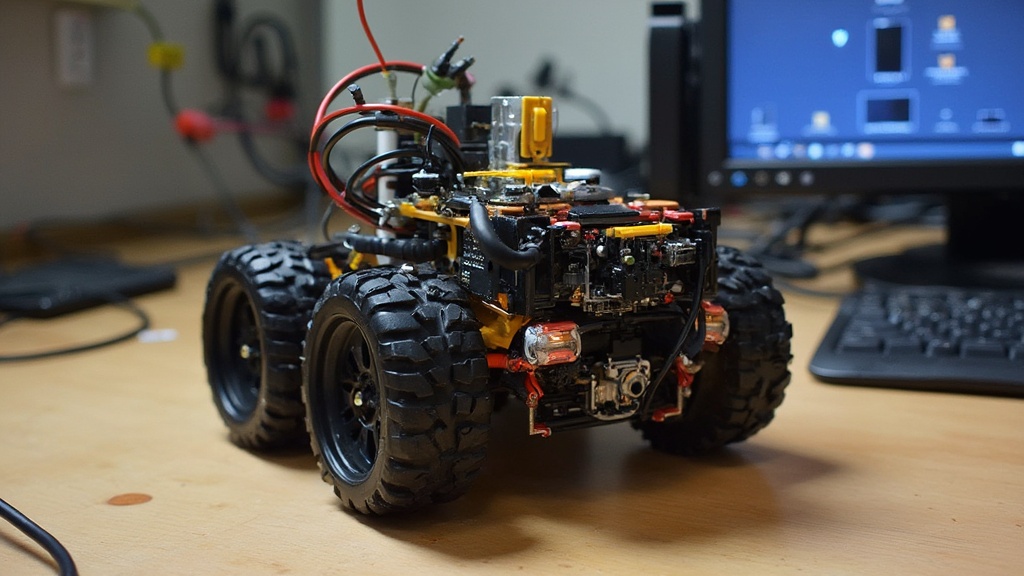
자율주행 로봇은 카메라와 라이다, 각종 센서 등을 활용해 주변 환경을 인식하고 이동 경로를 판단합니다. 이 과정에서 발생하는 영상과 센서 데이터는 AI 모델의 학습과 성능 검증에 활용할 수 있는 중요한 자료가 됩니다. 자율주행 로봇 AI 데이터 구축 저장소를 마련할 때는 단순히 데이터를 보관하는 것뿐 아니라 수집된 데이터를 작업 환경과 주행 상황에 따라 구분하고 필요한 데이터에 다시 접근할 수 있도록 관리하는 구조가 필요합니다.실제 주행 과정에서 발생하는 다양한 데이터를 지속적으로 축적할 수 있어야 합니다.
로봇의 자율주행 데이터는 하나의 카메라 영상만으로 구성되지 않습니다. 전방이나 측면 카메라에서 촬영한 이미지와 영상, 라이다에서 수집되는 거리 정보, IMU나 위치 센서에서 발생하는 데이터 등이 함께 사용될 수 있습니다. 저장소에서는 각각의 데이터를 별도로 보관하면서도 동일한 주행 구간이나 시간대의 데이터라는 관계를 연결할 수 있어야 합니다. 이를 통해 특정 장면에서 로봇이 어떤 환경 정보를 수집했는지 확인하고 AI 학습용 데이터를 다시 구성할 수 있습니다.
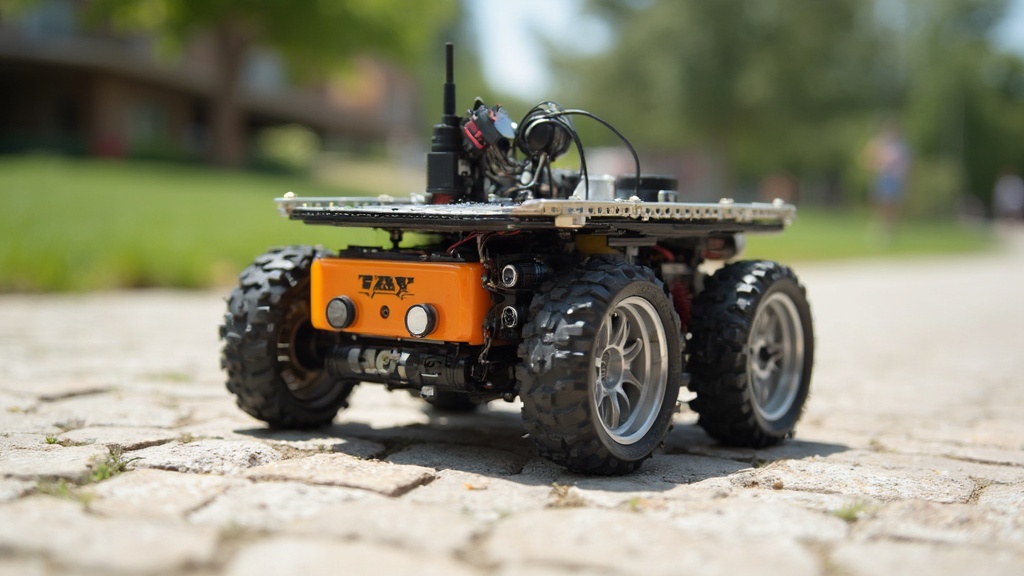
자율주행 로봇이 이동하는 공간은 일정하지 않을 수 있습니다. 실내 물류센터와 공장, 병원, 상업시설 등 적용 장소에 따라 사람과 장애물의 종류, 조명, 통행량 등이 달라집니다.
이러한 메타데이터를 함께 관리하면 필요한 조건의 데이터를 검색하거나 특정 환경을 중심으로 데이터셋을 다시 구성하기가 쉬워집니다.

실제 로봇 주행에서는 계획한 경로대로 이동하는 상황만 발생하지 않습니다. 갑자기 사람이 로봇 앞을 지나가거나 박스와 같은 장애물이 통로에 놓일 수 있고, 기존 경로를 사용할 수 없어 우회하는 경우도 발생합니다. 센서 데이터가 일시적으로 불안정하거나 카메라 화면이 가려지는 상황도 고려할 수 있습니다. 이러한 예외 주행 데이터를 별도로 식별하고 저장하면 AI 모델의 이상 상황 학습과 성능 검증에 활용할 수 있습니다.
자율주행 로봇 데이터는 시간의 흐름에 따라 의미가 달라질 수 있습니다. 같은 장소에서 촬영된 이미지라도 로봇이 이동하기 전인지, 장애물을 발견한 이후인지에 따라 데이터의 의미가 달라집니다. 따라서 영상과 센서 데이터에 시간 정보를 연결하고 로봇의 위치, 속도, 이동 방향 등의 정보를 함께 관리하는 것이 중요합니다. 주행 기록을 하나의 흐름으로 확인할 수 있는 구조를 갖추면 특정 상황이 발생한 시점의 데이터를 찾아 분석하거나 학습용 데이터로 선별하는 작업도 수월해집니다.
자율주행 로봇 AI 데이터는 한 번 구축하고 끝나는 형태가 아니라 새로운 주행 데이터를 계속 추가하는 방식으로 운영될 수 있습니다. 동일한 환경에서 반복적으로 데이터를 수집하면 기존 데이터와 새롭게 들어온 데이터를 구분해야 하며, 라벨 기준이나 데이터 전처리 방식이 변경될 경우 그 이력도 관리할 필요가 있습니다. 데이터셋의 생성 시점과 수정 이력, 사용된 라벨 기준 등을 기록하면 모델 학습에 사용된 데이터의 출처를 추적하기 쉬워집니다.
저장되는 데이터의 양이 많아질수록 파일이 정상적으로 저장됐는지뿐 아니라 데이터의 품질과 접근 권한도 함께 관리해야 합니다.
로봇이 사람과 함께 이동하는 환경에서는 영상에 포함된 개인정보를 적절하게 처리하고, 학습·분석 목적에 필요한 데이터만 사용할 수 있도록 관리 기준을 마련하는 것이 필요합니다.