AI 솔루션 문의하기


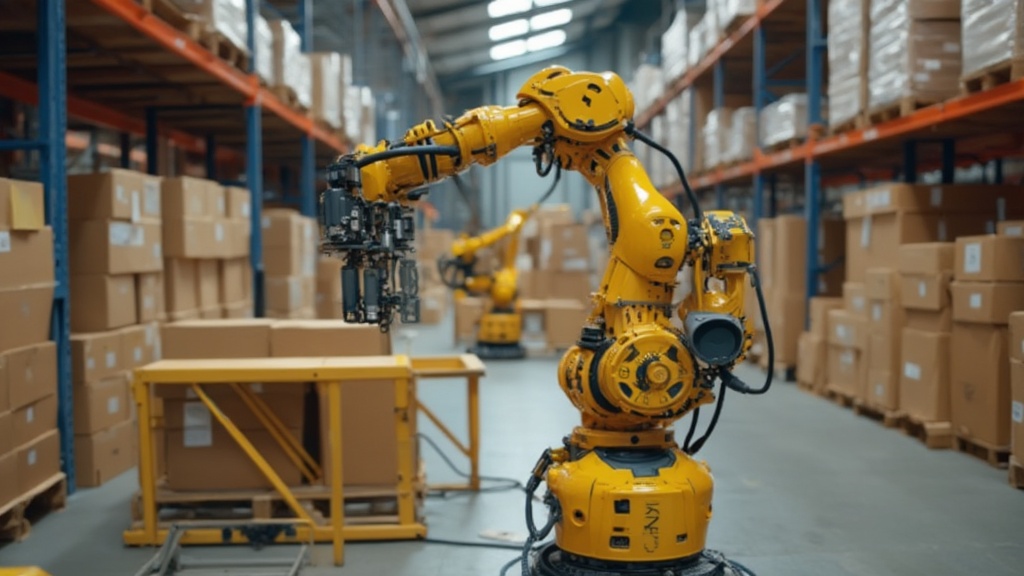
물류센터에서 피킹 로봇을 활용하려면 상품을 찾아 집고 옮기는 과정에서 발생하는 다양한 상황을 학습데이터에 담아야 합니다. 상품의 종류와 위치뿐 아니라 포장 상태와 적재 형태, 로봇의 움직임까지 함께 기록하는 데이터 구성이 중요합니다. 같은 상품이라도 선반의 앞쪽이나 안쪽에 놓였는지에 따라 접근 방법이 달라지고 주변 상품과 겹쳐 있는 경우에도 집는 동작이 달라질 수 있습니다. 따라서 정해진 위치에 상품이 놓인 장면만 수집하기보다 실제 물류센터에서 반복되는 다양한 피킹 상황을 함께 포함하는 방식이 요구됩니다.
피킹 로봇은 단순히 상품이 화면에 존재하는지를 확인하는 것에서 나아가 어떤 상품을 어느 위치에서 어떤 방향으로 집어야 하는지 판단할 수 있어야 합니다. 상품의 크기와 모양, 포장재의 색상이나 표면 상태 등이 서로 다르면 카메라에 나타나는 모습도 달라집니다. 동일한 상품이 여러 개 쌓여 있거나 일부가 다른 상품에 가려진 경우에는 객체의 위치와 형태를 함께 표시하는 데이터가 필요합니다. 상품별 객체 위치와 방향, 가려짐 정도 등을 일정한 기준으로 라벨링하면 로봇의 물체 인식 학습에 활용하기 수월합니다.
물류센터의 피킹 작업은 상품만 인식한다고 완료되는 작업이 아닙니다. 선반의 칸과 작업대, 컨베이어 등 주변 구조물과 상품의 위치 관계를 함께 파악해야 로봇의 접근 경로를 판단할 수 있습니다. 같은 상품이라도 선반의 높이나 주변 공간에 따라 로봇 팔이 움직일 수 있는 범위가 달라질 수 있습니다. 따라서 학습데이터를 구축할 때 상품 객체만 표시하기보다 피킹 대상과 주변 작업공간이 어떤 관계를 이루는지 확인할 수 있도록 구성하는 것이 좋습니다.
피킹 로봇 학습데이터에서는 최종적으로 상품을 집었는지뿐 아니라 집기 직전의 로봇 위치와 접근 방향도 함께 기록하는 것이 중요합니다. 그래야 성공한 동작과 실패한 동작을 비교하면서 로봇의 행동과 결과 사이의 관계를 학습데이터에 담을 수 있습니다.

실제 물류센터에는 크기와 재질이 서로 다른 상품이 함께 배치될 수 있습니다. 단단한 박스와 비닐 포장 상품처럼 그리퍼가 접촉했을 때 형태가 달라지는 상품을 함께 고려하는 데이터가 필요합니다. 상품이 무겁거나 표면이 미끄러운 경우에도 안정적인 피킹 동작이 달라질 수 있습니다. 따라서 특정 상품 몇 종류만 반복해 촬영하기보다 실제 운영 환경에서 다뤄지는 상품군을 기준으로 데이터 범위를 설정하는 것이 좋습니다.
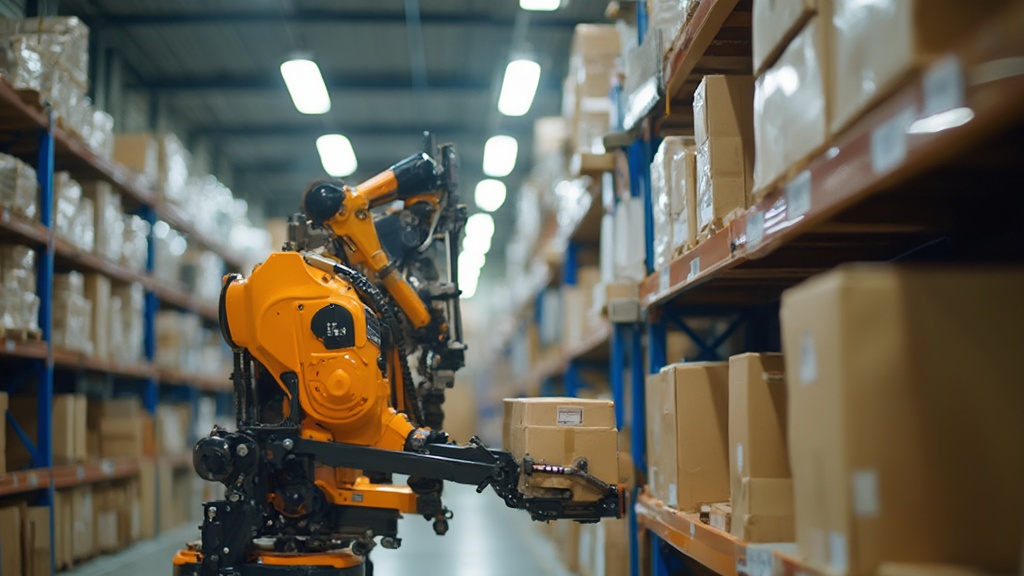
선반에 상품이 빽빽하게 놓이면 하나의 상품이 다른 상품에 가려져 전체 형태가 보이지 않을 수 있습니다. 피킹 로봇이 이런 상황에서도 대상 상품을 찾아야 한다면 완전히 드러난 상품뿐 아니라 일부만 보이는 상품의 데이터도 학습에 포함해야 합니다. 여러 상품이 겹친 상태에서 어느 상품을 집어야 하는지 구분하는 과정도 피킹 작업의 중요한 요소가 됩니다. 라벨링 과정에서 가려진 객체를 어느 범위까지 표시할지 기준을 정해두면 작업자에 따른 데이터 차이를 줄일 수 있습니다.
피킹 작업에서는 상품 인식 결과와 로봇의 행동이 서로 연결돼야 합니다. 카메라에 보이는 상품 위치와 로봇 팔의 접근 위치, 그리퍼의 움직임, 실제 집기 결과를 시간 순서에 따라 기록하는 데이터가 활용될 수 있습니다. 상품을 정확하게 인식했더라도 접근 각도가 적절하지 않거나 그리퍼가 상품을 제대로 잡지 못하면 피킹에 실패할 수 있습니다. 성공과 실패 사례를 함께 수집하면 어떤 행동 조건에서 피킹 결과가 달라지는지 분석하는 데 도움이 됩니다.
학습데이터를 구축할 때 성공적으로 상품을 집은 사례에만 집중하면 실제 현장에서 발생하는 예외 상황을 충분히 반영하기 어렵습니다. 상품을 놓치거나 그리퍼가 미끄러지는 경우, 주변 상품을 함께 건드리는 경우처럼 실패가 발생한 장면도 별도로 기록할 필요가 있습니다. 실패 당시 상품의 위치와 주변 환경, 로봇의 접근 방향 등을 함께 남기면 단지 실패했다는 결과보다 원인을 분석할 수 있는 정보가 많아집니다.
물류센터에서는 시간대나 작업량에 따라 주변 환경이 달라질 수 있습니다. 작업자가 주변을 지나가거나 상품이 임시로 적재되는 경우도 있고 조명이나 카메라 위치에 따라 상품의 화면상 모습이 달라질 수 있습니다. 피킹 로봇이 실제 운영 환경에서 마주할 수 있는 변화까지 학습데이터에 포함해야 특정 조건에만 맞춰진 모델을 피할 수 있습니다. 작업 중인 환경과 비교적 정돈된 환경을 함께 수집하는 방식도 고려할 수 있습니다.
피킹은 같은 동작이 반복되는 작업처럼 보이지만 상품의 위치나 주변 조건에 따라 매번 다른 움직임이 발생할 수 있습니다. 동일한 상품을 같은 위치에서 반복 촬영한 데이터만 많아지면 데이터 수량은 늘어나더라도 로봇이 새로운 배치에 대응하는 데 필요한 정보는 부족할 수 있습니다. 따라서 반복 작업의 횟수뿐 아니라 상품 배치와 로봇 접근 방향이 얼마나 다양하게 구성됐는지를 함께 확인해야 합니다. 유사한 장면이 지나치게 중복되지 않도록 데이터 분포를 점검하는 과정도 필요합니다.
물류센터 피킹 로봇의 학습데이터는 상품 이미지 수집에만 한정되지 않고 상품 인식과 로봇 동작, 작업 결과를 하나의 흐름으로 연결하는 방향으로 구축하는 것이 중요합니다. 실제 현장에서는 상품의 위치가 달라지고 주변에 다른 물체가 나타나며 피킹 과정에서 예상하지 못한 실패가 발생할 수 있습니다. 이런 조건을 정상적인 데이터와 함께 확보하고 각각의 상태와 행동을 일관된 기준으로 기록하면 산업용 로보틱스가 실제 작업환경에서 대응해야 하는 상황을 학습하는 데 활용할 수 있습니다.