AI 솔루션 문의하기


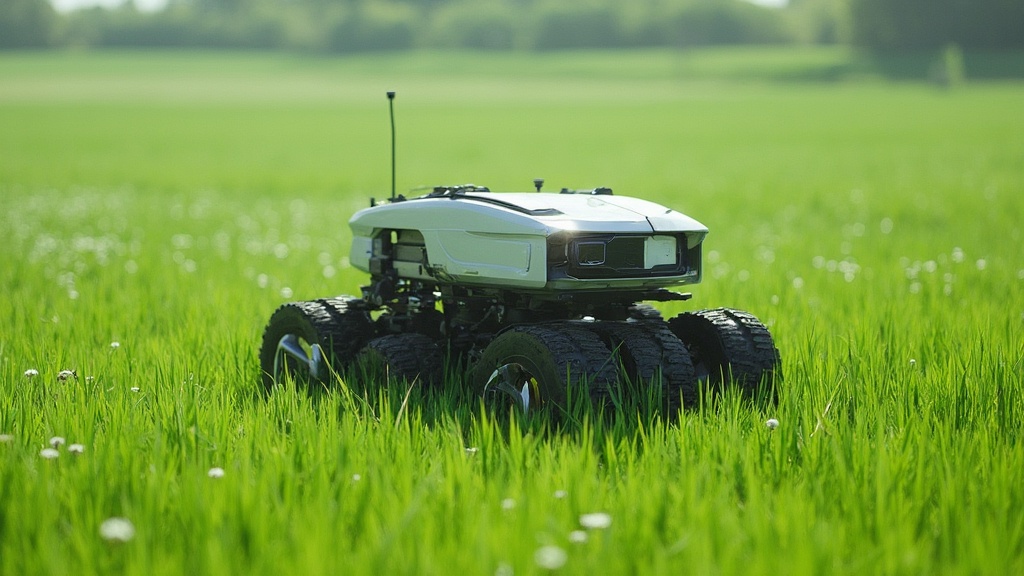
농업 현장에서 로봇이 작물의 상태를 파악하려면 카메라에 촬영된 대상을 작물이라는 하나의 범주로 인식하는 것만으로는 부족합니다. 같은 밭에서도 작물의 크기와 생육 단계가 달라지고 잎이나 줄기가 서로 겹쳐 보이는 경우가 많기 때문입니다. 잡초나 흙, 지지대 같은 주변 요소가 함께 화면에 들어오기도 합니다. 비전 AI를 활용한 농업용 로봇이라면 무엇이 작물이고 어디에 위치하며 어떤 상태인지 구분할 수 있는 학습데이터가 필요합니다. 따라서 데이터 구축 단계부터 실제 재배환경에서 발생하는 시각적 차이를 충분히 담는 방향으로 설계해야 합니다.
농작물마다 잎의 형태와 색상, 줄기의 방향, 열매가 맺히는 위치가 다릅니다. 같은 품종이라도 성장하면서 외형이 크게 변할 수 있어 특정 시기의 모습만 수집하면 다른 생육 단계에서 인식 성능이 낮아질 가능성이 있습니다. 특히 비슷한 형태를 가진 작물이 함께 재배되는 환경에서는 작물 종류를 구분할 수 있는 시각적 특징을 데이터에 충분히 포함하는 작업이 중요합니다. 실제 농가에서 활용되는 품종과 재배 방식을 기준으로 대상을 선정해야 학습데이터와 현장 사이의 차이도 줄일 수 있습니다.
농업용 로봇은 파종 직후부터 수확 전까지 다양한 상태의 작물을 마주하게 됩니다. 어린 작물은 크기가 작고 흙이나 주변 식물과 구분하기 어려운 반면 성숙한 작물은 잎과 줄기가 넓게 퍼져 서로 겹치는 상황이 많습니다. 한 가지 생육 단계의 이미지만으로 작물 인식 모델을 구성하면 실제 농작업 과정에서 발생하는 외형 변화를 충분히 따라가기 어렵습니다. 같은 작물을 시기별로 촬영하고 성장에 따라 형태가 어떻게 달라지는지를 데이터에 담아야 합니다.
작물 인식에서 자주 마주하는 문제 가운데 하나는 잡초와 재배 작물의 구분입니다. 초기 생육 단계에서는 작물과 잡초 모두 크기가 작고 녹색을 띠기 때문에 단순한 색상만으로 대상을 구분하기 어렵습니다. 흙 위에 드문드문 자란 식물이나 작물 사이에 섞여 있는 잡초처럼 실제 농경지에서 혼동하기 쉬운 장면 자체를 학습데이터에 포함하는 것이 중요합니다. 작물만 깔끔하게 촬영한 이미지보다 오인식이 발생하기 쉬운 조건을 함께 확보해야 모델이 주변 환경까지 고려하는 방향으로 학습됩니다.

밭은 모든 작물이 카메라에 온전히 들어오기 어려운 환경입니다. 잎이 서로 겹치거나 다른 작물에 가려질 수 있고, 로봇의 이동 방향에 따라 일부만 화면에 나타나기도 합니다. 멀리 있는 작물은 작은 객체로 촬영될 수 있으며 가까운 대상은 화면 일부를 크게 차지할 수도 있습니다. 가려짐과 크기 차이가 있는 장면을 제외하지 않고 데이터에 포함해야 실제 로봇의 시야에 가까운 학습환경을 만들 수 있습니다. 어느 정도 가려진 상태까지 하나의 작물로 판단할 것인지 라벨링 기준도 함께 정해야 합니다.
농업용 로봇은 한 지점에 고정된 카메라와 달리 밭을 이동하면서 작물을 촬영합니다. 이동 속도에 따라 영상이 흔들릴 수 있고 카메라 높이나 방향에 따라 동일한 작물이 서로 다른 크기와 각도로 나타납니다. 특히 작물 사이의 좁은 공간을 이동할 때는 잎과 줄기가 카메라 가까이 지나가면서 화면 일부를 가리는 장면도 발생합니다. 따라서 정면에서 촬영한 정적인 이미지뿐 아니라 이동 중 얻어지는 연속 영상과 다양한 촬영 각도를 함께 활용하는 방식이 적합합니다.
야외 농경지는 실내 작업장보다 촬영 조건의 변화가 큽니다. 맑은 날과 흐린 날의 밝기가 다르고 시간대에 따라 그림자의 방향도 달라집니다. 잎 표면에 햇빛이 강하게 반사되거나 비가 내린 뒤 물기가 남아 평소와 다른 모습으로 보일 수도 있습니다. 특정 날씨나 시간대에 편중된 데이터는 실제 운용 환경에서 발생하는 시각적 변화를 충분히 반영하기 어렵습니다. 계절과 시간, 기상 조건을 달리한 자료를 확보해 같은 작물이 다양한 화면으로 나타나는 상황을 학습시키는 접근이 필요합니다.
작물을 찾는 것에서 끝나지 않고 해당 정보를 실제 로봇의 작업과 연결하는 경우도 고려해야 합니다. 예를 들어 제초 작업을 수행한다면 작물과 잡초의 위치를 함께 판단해야 하고 수확 로봇이라면 열매의 위치와 성숙 상태가 작업 대상 선정에 영향을 줄 수 있습니다. 이때 작물의 위치 정보와 인식 결과가 실제 작업 대상의 위치와 연결되는 구조가 중요합니다. 단순히 이미지 안에 작물이 있다는 사실만 표시하는 것과 로봇이 접근해야 하는 작물의 위치를 정확히 표시하는 것은 데이터의 활용 목적에서 차이가 큽니다.
데이터가 충분한 양으로 수집됐더라도 라벨의 기준이 일정하지 않으면 모델 학습 과정에서 혼선이 생길 수 있습니다. 같은 작물을 두고 일부 데이터에서는 하나의 객체로 표시하고 다른 자료에서는 여러 객체로 나누는 경우가 대표적입니다. 작물과 잡초의 구분 역시 작업자마다 판단이 달라질 수 있습니다.
농업용 로봇의 비전 AI는 정해진 배경에서 촬영된 작물 사진보다 실제 재배환경에서 반복적으로 나타나는 변화와 예외 상황을 얼마나 폭넓게 경험했는지에 따라 활용 범위가 달라질 수 있습니다. 품종과 생육 단계, 촬영 위치, 날씨, 가림 정도, 주변 식물의 분포까지 함께 고려하면 특정 환경에만 맞춰진 데이터 편향을 줄이는 데 도움이 됩니다. 특히 로봇의 이동 과정에서 확보되는 영상과 작물의 위치 정보를 연결해두면 향후 제초, 수확, 생육 모니터링 등 서로 다른 농작업으로 데이터를 확장하는 데에도 활용도가 높아집니다.